В Пензе разработали автономного шагающего робота-гексапода
Он может использоваться для спасательных операций и инспекции трубопроводов.
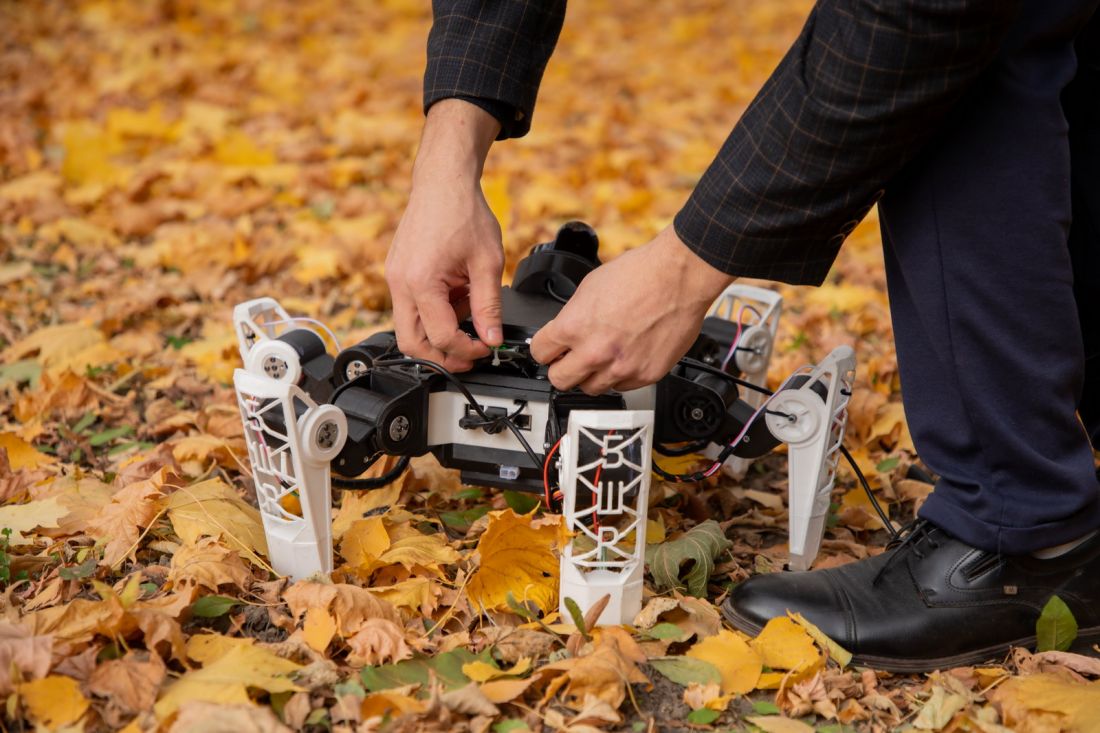
Фото: скриншот - https://pnzgu.ru/news/2026/11/6/10452453.
Ученые Пензенского государственного университета представили прототип бионического шагающего робота-гексапода. Разработка предназначена для поиска людей в труднодоступной местности, доставки грузов и инспекции нефтегазопроводов. Ключевое отличие от аналогов – полная автономность: обработка данных и принятие решений выполняются бортовой системой управления без обращения к облачным сервисам. Об этом сообщает ТАСС.
Шестиногая конструкция с радиальным расположением конечностей обеспечивает устойчивость при движении по пересеченной местности. Робот переступает через бревна и валежник, пробирается сквозь кустарник. По сравнению с колесными и гусеничными платформами гексапод выигрывает за счет малогабаритности и проходимости.
В нефтегазовой отрасли прототип рассчитан на внешний осмотр труб, но конструкция позволяет модернизировать платформу под внутреннюю диагностику. Модульная измерительная система допускает установку сменных диагностических модулей для поиска трещин и деформаций.
Система управления трехуровневая: стратегический уровень выбирает маршрут и поддерживает связь с оператором, тактический отвечает за навигацию (лидар, ультразвуковые датчики, инерциальная система, камеры, GPS), исполнительный управляет приводами и стабилизирует корпус. Траектория строится на методах нечеткой логики, в перспективе – нейросетевая обработка. На роботе установлены трехмерный лидар с дальностью 30 метров, ультразвуковой дальномер для обнаружения ям и камера наблюдения. Прототип преодолевает препятствия высотой до 10 см.
Прототип весит 5,5 кг и собран из деталей, напечатанных на 3D-принтере. В конечности встроены датчики усилия и тока для определения типа грунта, фиксации проскальзывания и самодиагностики. Робот работает около шести часов. В дальнейшем планируется установка раскладных солнечных панелей.
Получены два свидетельства на регистрацию программ для ЭВМ. Прототип проходит экспериментальные исследования в ПГУ.